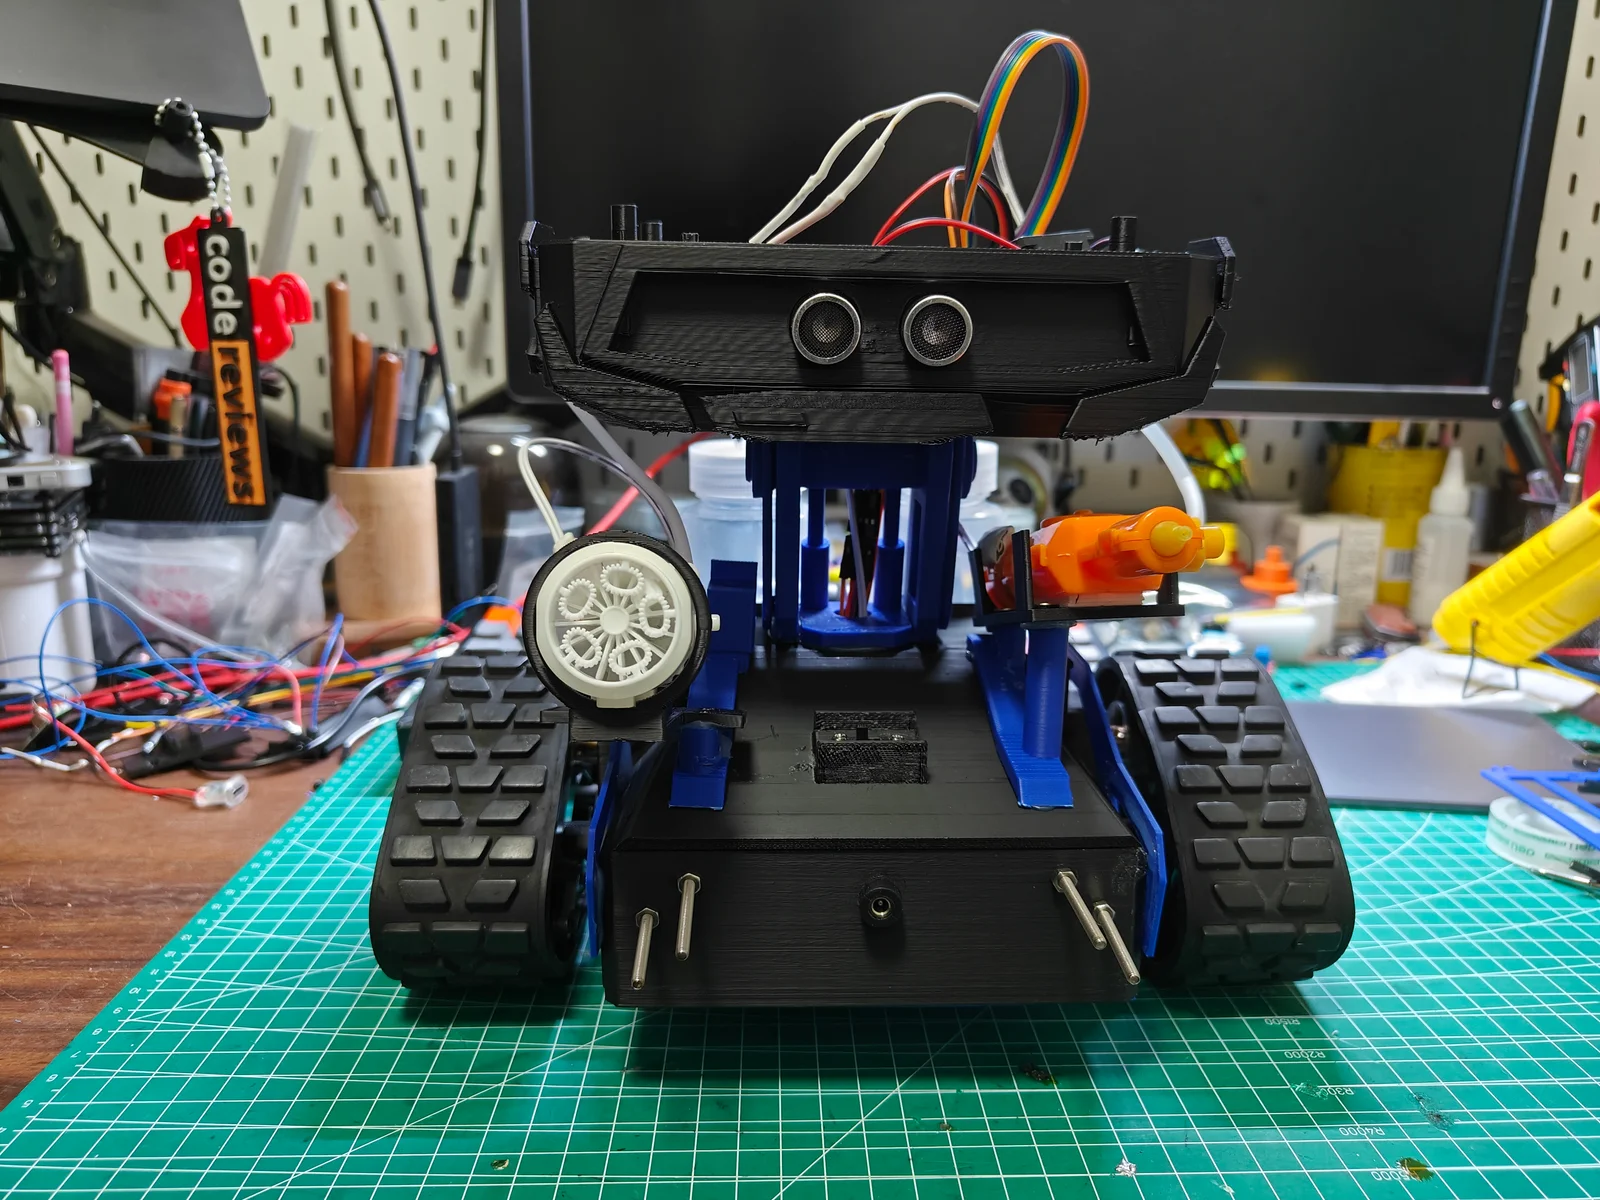
CyberTrack:从 3D 打印到语音交互,做一台自己的履带机器人
CyberTrack 源于公司 1024 Hackathon 的一道智能硬件选题。我用几天时间做出双履带、切面头壳与喷水、泡泡模块组成的机器人样机,之后继续修改结构和语音控制。本文结合实拍、模型与演示视频,记录三个具体问题:给电机接头留出真实空间,让一句话准确变成动作,以及让动作按时结束、让“停止”真正抵达控制器。
SELECTED WORK
从软件到硬件,记录设计、制作与使用中的细节。
CyberTrack 源于公司 1024 Hackathon 的一道智能硬件选题。我用几天时间做出双履带、切面头壳与喷水、泡泡模块组成的机器人样机,之后继续修改结构和语音控制。本文结合实拍、模型与演示视频,记录三个具体问题:给电机接头留出真实空间,让一句话准确变成动作,以及让动作按时结束、让“停止”真正抵达控制器。
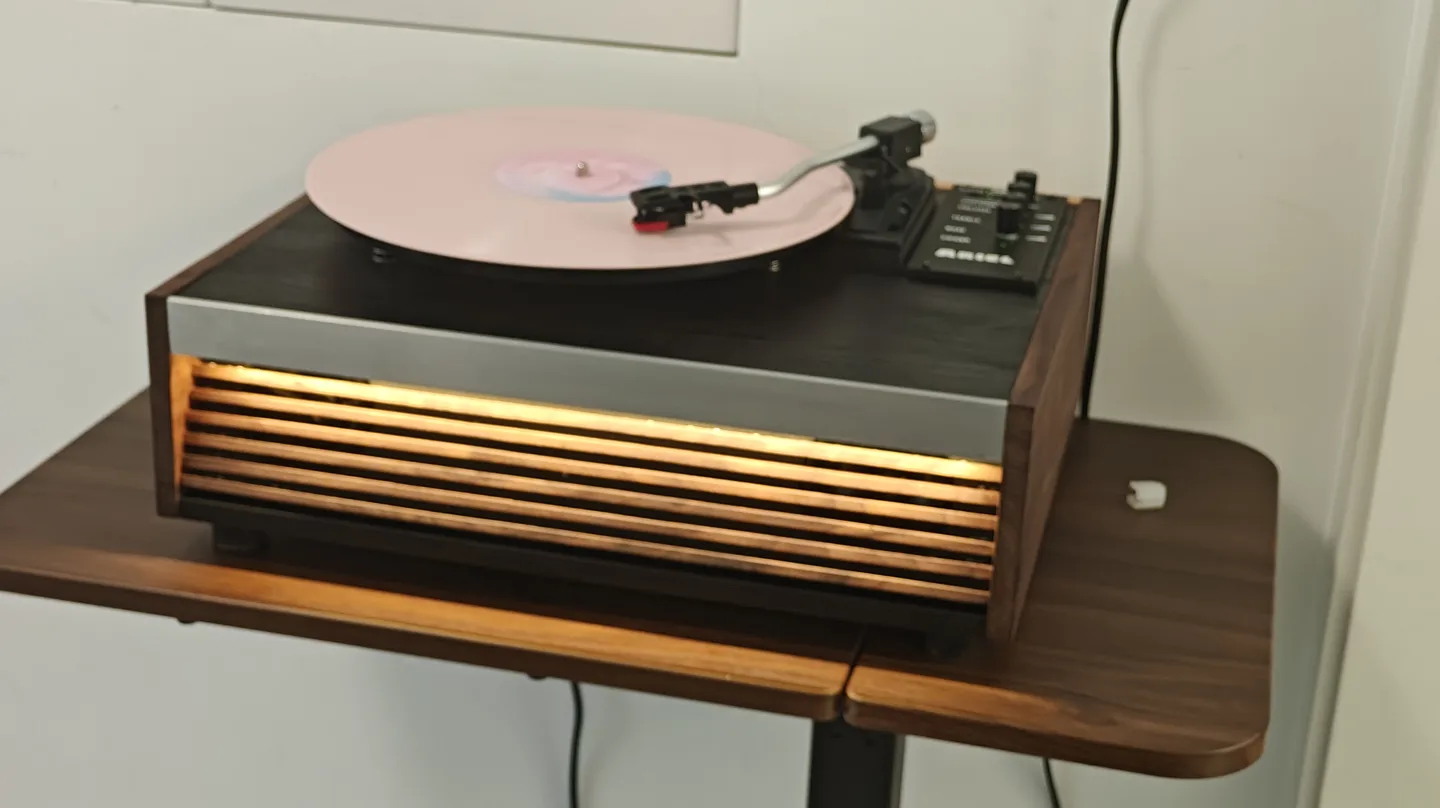
木色箱体、银色前沿,唱片在暖光映照下缓缓转动。Ariel 的制作从一套拆机扬声器开始,将唱盘、弯臂、音腔与电路整合进同一个木制箱体。内部空间如何分配、机芯怎样支承、木格栅如何排齐,都要落实到具体的尺寸与工序。从 FreeCAD 建模到木件切割、涂装,再用 3D 打印制作面板与定位夹具,屏幕上的设计在反复试装中逐渐成形,直到唱针落下,音乐响起。
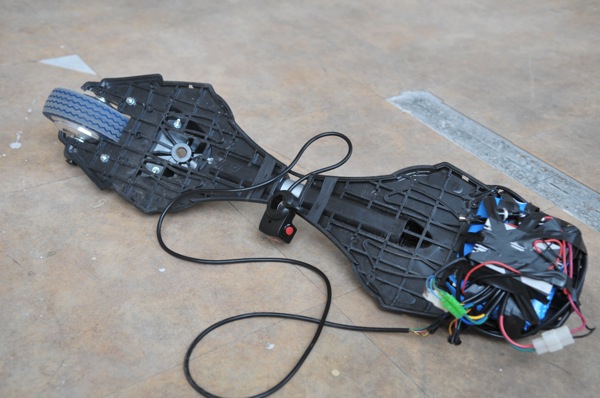
花了近两个星期折腾 Arduino 电动滑板:先解决轮胎与马达的连接问题,再动手制作轮胎支架,把驱动部分逐步装上滑板。随后用 3M 胶带将电池固定在板上,接上控制盒进行试滑,实际体验还不错。记录这次改装从机械连接到上板试滑的阶段进展,也留下了在新车间拍摄的结构细节和现场照片。